00 ▸ 观察 · 干预 · 理解
EthSeq ▸ Physical AI ▸ 具身智能研究
让智能在物理世界中,
学得更有依据。
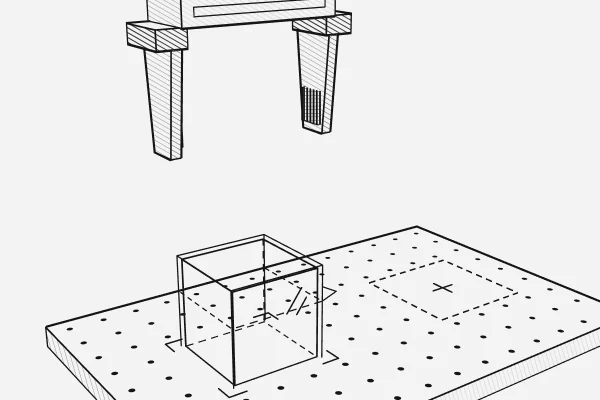
EthSeq CPF ▸ 基准 ▸ 透明(原始)· 无操作示例任务 · 抓取透明方块,放到目标位
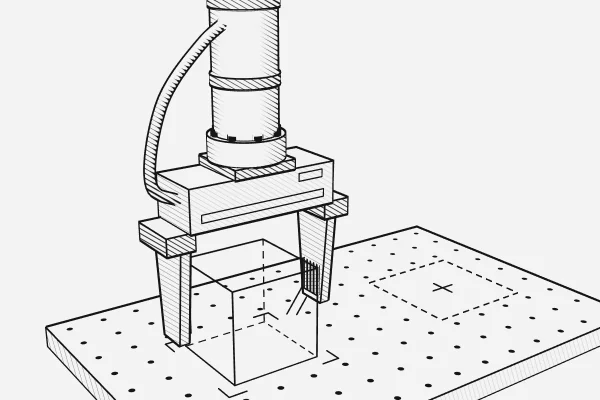
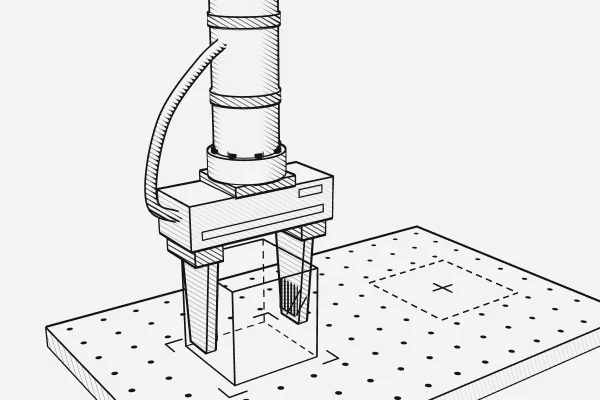
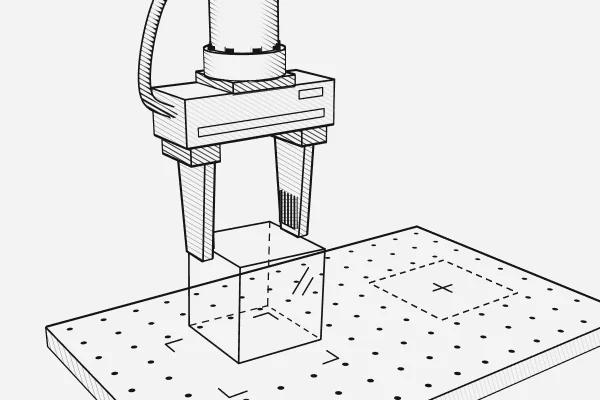
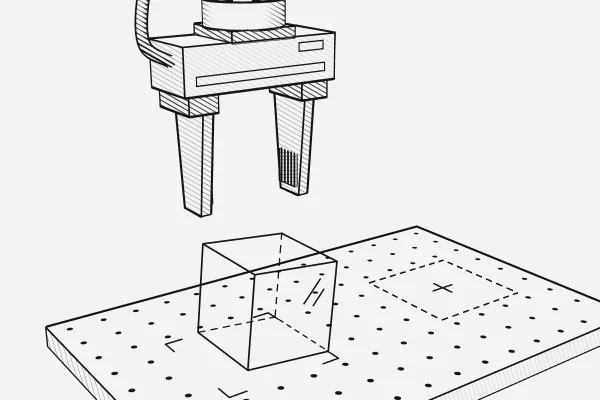
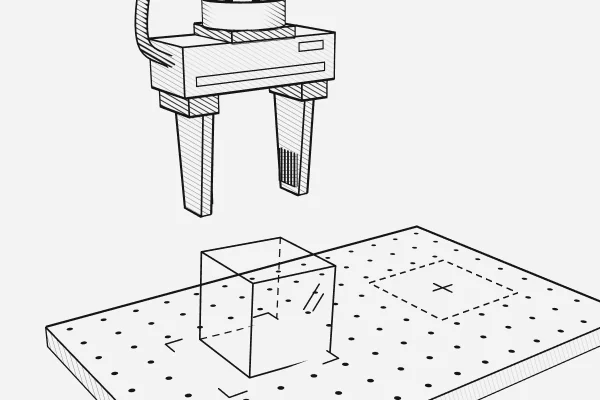
01 ▸ 0.20 s02 ▸ 1.20 s03 ▸ 1.95 s04 ▸ 2.65 s05 ▸ 3.20 s06 ▸ 4.00 s
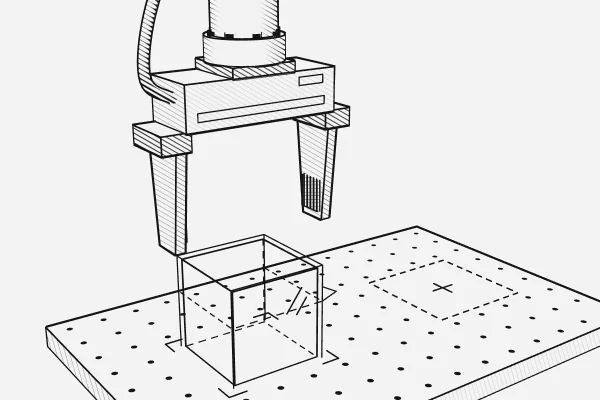
EthSeq CPF ▸ 干预 ▸ 不透明 · 贴哑光膜同一任务 · 同一协议
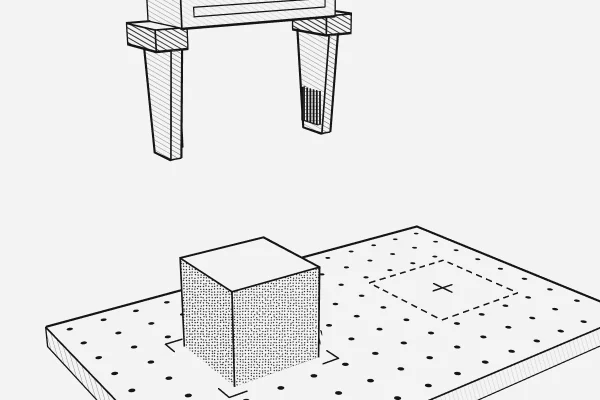
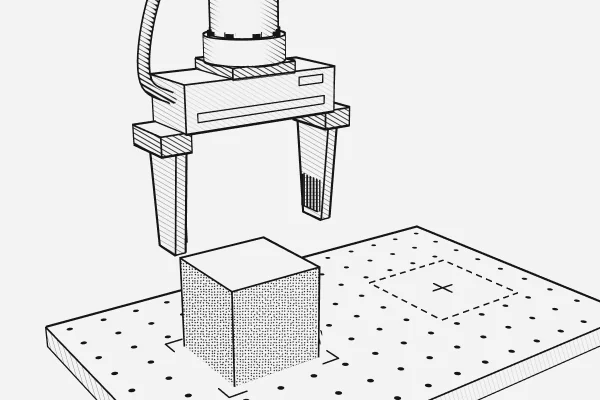
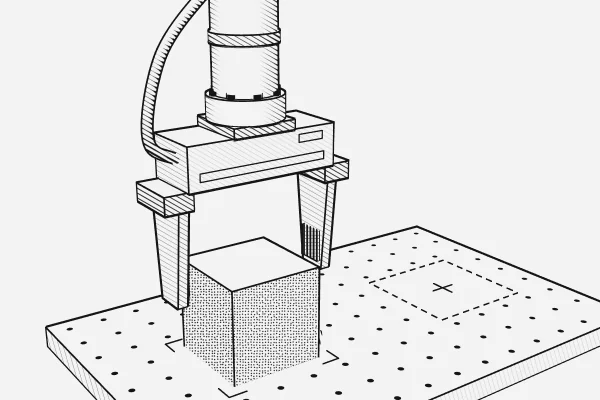
- 待执行
- 待执行
- 待执行
01 ▸ 0.20 s02 ▸ 1.00 s03 ▸ 1.60 s04 ▸ —05 ▸ —06 ▸ —
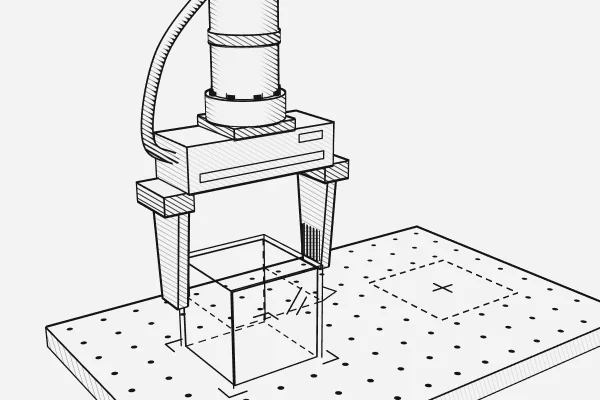
EthSeq CPF ▸ 安慰剂 ▸ 透明 · 贴透明膜结果未执行,不作结论
- 待执行
- 待执行
- 待执行
01 ▸ 0.20 s02 ▸ 1.00 s03 ▸ 1.60 s04 ▸ —05 ▸ —06 ▸ —

02 ▸ CPF
三条胶片,只有一处不同。
每次只改变一个候选因素,并用安慰剂条件检验「操作本身」是否带来其他解释。
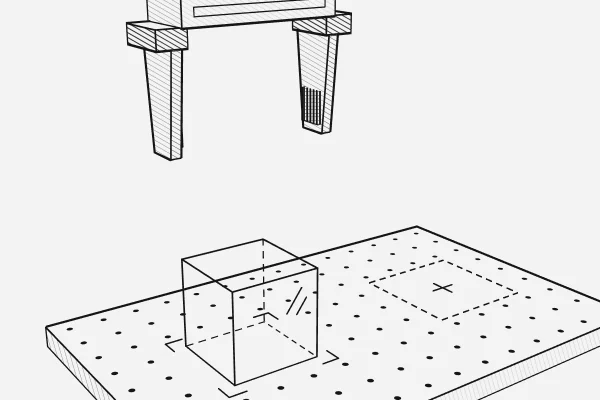
基准Baseline
- 方块表面
- 透明(原始)
- 操作
- 无
保留原始条件与失败轨迹。
干预Intervention
- 方块表面
- 不透明
- 操作
- 贴哑光膜
与安慰剂只差这一处
安慰剂Placebo
- 方块表面
- 透明
- 操作
- 贴透明膜
执行相同操作,但不改变候选因素。
安慰剂 ↔ 干预 · 主要比较
两组都贴了膜,只差透明度:结果会不会不同?
基准 ↔ 安慰剂 · 对照检查
只多了「贴膜」这个动作:动作本身会不会改变结果?
结果:待执行。示例只说明比较结构,不代表实验结果。
03 ▸ Workbench
每一份证据,
都有它的位置。
把项目范围、证据工件和执行请求放在同一个工作空间,保留彼此的对应关系。
研究项目
定义范围,连接证据,再准备执行请求。
01 创建项目02 关联证据03 准备请求
项目范围 尚未创建
任务范围待定义模型接口待接入评测协议待关联
创建项目执行请求
先选择项目与协议,再准备 Runner 或归因请求。
准备请求 · 待前置条件审计记录
暂无活动
界面示意 · 初始状态,不含实际项目、已上传工件或实验结果。
04 ▸ 我们怎么工作
整理过程,
也保留边界。
EthSeq 以证据为基础研究具身智能。方法示意、研究计划与实测结果,各自标注清楚。
示意
方法示意与实测结果分开标注。
计划
计划形成后,仍需执行与验证。
结果
没有执行过的比较,一律留空,标「待执行」。
开始
从一个具体任务开始。
任务范围模型接口失败轨迹评测协议
写信给我们:ethseq@ethseq.com